克云科技机器人控制系统 架构、能力与落地路径
一、克云科技与机器人控制系统的定位
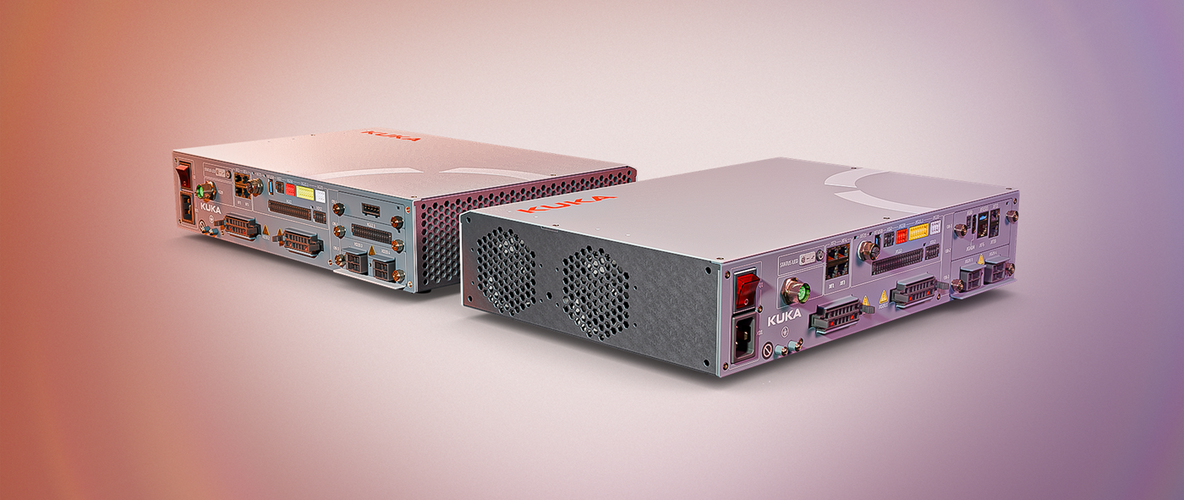
克云科技聚焦机器人控制系统这一核心环节,目标不是单独做一个机械臂或一台AGV,而是提供一套可复用的“控制底座”:向下兼容多品牌伺服、驱动器与传感器,向上承载工艺算法、调度逻辑与人机交互。其系统定位可以概括为——实时控制内核 + 运动规划层 + 设备接入层 + 数据与运维层的四层一体化架构。
二、系统架构与技术要点
1. 实时控制内核
采用“RTOS/实时Linux + EtherCAT主站”的组合,控制周期可进入毫秒级,满足多轴同步、轨迹插补与力控闭环的实时性要求。控制内核承担伺服使能、位置/速度/力矩环调节、IO同步与安全逻辑。
2. 运动规划与工艺层
在实时内核之上,运动规划层负责轨迹生成、速度前瞻、奇异点规避、碰撞检测和多机协同。工艺层则把焊接、码垛、打磨、装配等场景封装为可配置的工艺包,降低现场调试门槛。
3. 设备接入与协议兼容层
系统提供EtherCAT、CANopen、Modbus TCP/RTU、PROFINET等工业协议接入能力,同时通过SDK/API对接视觉相机、力传感器、PLC与上位MES/SCADA,减少“多品牌异构设备”带来的集成成本。
4. 数据与运维层
包括运行数据采集、报警与日志、远程诊断、参数版本管理和控制程序OTA升级。对于产线级部署,这一层决定故障响应速度和系统可维护性。
三、核心能力
- 多轴同步控制:支持多关节机器人、SCARA、 Delta与移动底盘的控制与协同。
- 力控与柔顺控制:面向装配、打磨、人机协作等需要对接触力进行调节的场景。
- 视觉引导:支持2D/3D视觉标定、手眼协同与抓取位姿计算。
- 低代码工艺配置:通过图形化流程编排减少重复编码,缩短换产调试时间。
- 安全与合规:支持安全急停、限速、安全区域监控,并与安全PLC/安全继电器协同。
四、典型应用场景
在3C装配线,克云控制系统可用于多轴精密装配与视觉对位;在新能源产线,可用于电芯搬运、模组堆叠等节拍敏感工序;在物流仓储,可与AGV/AMR调度系统协同完成分拣与接驳;在金属加工场景,则可承载焊接与打磨工艺包。其共同点是:多设备协同、节拍要求高、换产频繁,这正是控制系统价值最集中的地方。
五、落地实施路径
建议按“单站验证—产线复制—平台化运维”三步走:首先在单工位完成控制周期、同步精度与工艺节拍的验证;其次将参数模板与工艺包复用到同类型工位,验证换产效率;最后接入数据与运维平台,建立远程诊断和版本管理机制。实施中需重点关注三点:一是明确实时性指标与网络拓扑;二是提前统一设备协议与IO命名规范;三是把安全逻辑纳入验收测试,而非事后补丁。
六、
克云科技机器人控制系统的核心价值,在于把实时控制、运动规划、设备接入与运维能力整合为可复用的平台,而不是单个项目的定制交付。对制造企业而言,选型时应重点评估其协议兼容性、工艺包复用能力和长期运维支持,这决定了系统能否从“能用”走向“好用、可扩展”。
如若转载,请注明出处:http://www.xjelbb.com/product/36.html
更新时间:2026-11-01 22:54:44